%20--%3e%3csvg%20version='1.1'%20id='图层_1'%20xmlns='http://www.w3.org/2000/svg'%20xmlns:xlink='http://www.w3.org/1999/xlink'%20x='0px'%20y='0px'%20viewBox='0%200%20289.2%2071.5'%20style='enable-background:new%200%200%20289.2%2071.5;'%20xml:space='preserve'%3e%3cstyle%20type='text/css'%3e%20.st0{fill-rule:evenodd;clip-rule:evenodd;fill:%23B81C22;}%20.st1{fill:%23B81C22;}%20%3c/style%3e%3cg%3e%3cpath%20class='st0'%20d='M286.5,2.7c-0.2-0.5-0.7-1-1.6-1c-4.1,0-9.1,0-9.1,0c-2.9,0-6.1,3.1-6.1,3.1c0,0-13,14.6-21.8,23.4l-1,1%20l2.3-18.7c0.3-2.2-0.4-4.5-1.9-6.1c-1.5-1.7-3.6-2.7-5.9-2.7h-2.8c-1,0-1.8,0.7-1.9,1.7l-8.3,65.1c-0.1,0.5,0.1,1.1,0.5,1.5%20c0.4,0.4,0.9,0.7,1.4,0.7h3c4.8,0,8.8-3.5,9.4-8.3l1.8-14.2l6.6-6.6l0.3,0.5c3.5,5.3,16.2,24.4,16.9,25.6c0.4,0.4,1.9,3.1,6.2,3.1%20l8.6-0.1c0.8,0,1.4-0.4,1.7-1.1c0.3-0.7,0.3-1.4-0.1-2.1l-22.1-32.5c-1.2-1.7-1-4,0.5-5.5l23.1-24.8C286.7,3.9,286.7,3.2,286.5,2.7%20'/%3e%3cpath%20class='st0'%20d='M174.4,14.3C174.4,14.3,174.4,14.2,174.4,14.3L176,4c0.1-0.7-0.1-1.3-0.5-1.8c-0.4-0.5-1.1-0.8-1.8-0.8h-50.4%20c-1.5,0-3,1.2-3.2,2.7l-1.3,10.2h21.1l-7.1,56.2l13.1,0c0.1,0,0.1-0.1,0.1-0.1l7.4-56.2H174.4z'/%3e%3cpath%20class='st0'%20d='M13,1.4h-2.6c-0.9,0-1.8,0.8-1.9,1.7L0.8,64.4c-0.2,1.6,0.2,3,1.2,4.1c1,1.1,2.5,1.8,4.1,1.8h39.7%20c1.3,0,2.4-1,2.6-2.3c0.4-3-0.4-5.8-2.3-7.9c-1.9-2.1-4.6-3.3-7.6-3.3H23.7c-1.6,0-3.1-0.7-4.1-1.9c-1.1-1.2-1.5-2.8-1.3-4.3%20L23,12.7c0.4-3-0.4-5.8-2.3-8C18.8,2.6,16.1,1.4,13,1.4'/%3e%3cpath%20class='st0'%20d='M223,40.3c0.3,0,0.5-0.2,0.6-0.5l1.1-8.4c0-0.1,0-0.2-0.1-0.3c-0.1-0.1-0.1-0.1-0.3-0.1h-8%20c-0.3,0-0.5,0.2-0.6,0.5l-1.1,8.4c0,0.1,0,0.2,0.1,0.3c0.1,0.1,0.1,0.1,0.3,0.1H223z'/%3e%3cpath%20class='st0'%20d='M229,1.4h-35.4c-6.9,0-13.1,5.5-14,12.3L174,58c-0.4,3.3,0.5,6.4,2.6,8.7c2,2.3,4.9,3.6,8.2,3.6h35.8l0.5-5%20c0.2-2.1-0.5-4.1-1.9-5.7c-1.4-1.5-3.4-2.4-5.5-2.4l-17.2,0c-2.2,0-4.2-0.9-5.6-2.5c-1.4-1.6-2-3.7-1.8-6c0.6-4.5,4.7-8.3,9.3-8.3%20l11.5,0c0.3,0,0.6-0.2,0.6-0.5l1-8.3c0-0.1,0-0.2-0.1-0.3c-0.1-0.1-0.2-0.1-0.3-0.1l-11.6,0h0c-3.2,0-5.5-1.3-6.6-3.6%20c-1.3-2.8-1.1-6,0.6-8.6c1.8-2.8,4.8-4.5,8-4.5h18.1c4.5,0,8.3-3.3,8.8-7.8L229,1.4z'/%3e%3cpath%20class='st1'%20d='M112.3,9.9c-1.5-2.9-3.8-5.1-7-6.5c-3.1-1.4-7.4-2.1-12.8-2.1l-25.4,0h0c-2.5,0-4.8,2-5.1,4.5l-7.3,57.9%20c-0.2,1.8,0.3,3.4,1.4,4.7c1.1,1.3,2.7,1.9,4.5,1.9h23.5c4.5,0,8.4-0.4,11.6-1.2c3.2-0.8,6-1.9,8.3-3.5c2.3-1.5,4.4-3.8,6.2-6.6%20c1.8-2.8,2.9-5.9,3.3-9.1c0.5-4.1-0.2-7.6-2.2-10.6c-1.6-2.4-3.9-4.3-7-5.6l-0.9-0.4l0.9-0.5c2.5-1.4,4.6-3.2,6.1-5.3%20c2-2.7,3.2-5.5,3.6-8.5C114.4,15.9,113.8,12.8,112.3,9.9%20M101.5,21.7c-0.5,4-4,7.1-7.9,7.2H78.4l-0.2,1.3c-0.3,2.7,0.4,5.2,2.1,7.1%20c1.7,1.9,4.1,2.9,6.8,2.9h3.4c0.6,0,1.2,0.1,1.7,0.2c0.3,0,0.6,0.1,0.8,0.2l0,0.5l0.1-0.5c3.5,1.1,5.5,4.4,5.1,8.2%20c-0.6,4.6-4.8,8.4-9.5,8.4H71.4c-0.6,0-1.2-0.3-1.6-0.7c-0.4-0.5-0.6-1-0.5-1.6l4.9-38.6c0.1-1.1,1-1.8,2.1-1.8h0%20c15.3,0,18.2,0,18.8,0l0,0c1.9,0,3.7,0.8,4.9,2.1C101.2,17.9,101.7,19.7,101.5,21.7'/%3e%3c/g%3e%3c/svg%3e)
光束质量分析仪简介
在光学系统中,激光的光束质量和稳定性,会直接影响最终效果。光斑尺寸或能量分布发生变化,可能造成切割宽度、焊缝形貌和加工深度不一致;热点、旁瓣及多峰结构会带来局部过热;椭圆、发散和指向漂移则会降低光纤耦合效率,并影响光学对准、成像标定和实验数据的重复性。因此,光束质量不能只用M²一个数值概括,还需要考察光束截面的强度分布及其随位置、时间的变化。
光束质量分析仪正是为解析这种空间分布而设计的专用仪器。它能够显示二维、三维光斑形貌和正交强度曲线,测量峰值与质心位置、FWHM、1/e²和D4σ光斑尺寸,以及椭圆率、旋转角、均匀性和指向稳定性;配合沿传播方向的多位置测量,还可获得束腰、发散角、瑞利长度、BPP和M²等参数。
光束质量分析仪的主要功能
显示光束的空间强度分布
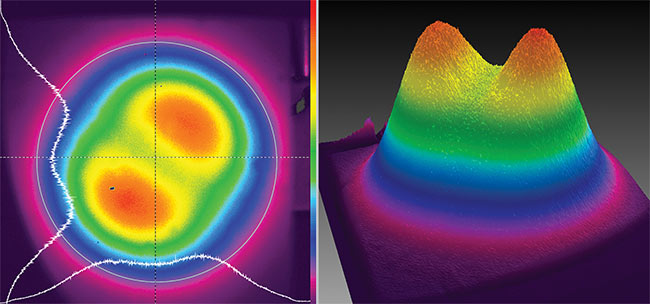
光束质量分析仪首先要解决的是“光束截面上的能量如何分布”这一问题。仪器可以采集光束在测量平面内的相对强度数据,并以二维伪彩图、三维强度图和剖面曲线等形式显示。二维图用于观察光斑轮廓及内部结构;三维图以高度表示相对光强,便于识别峰值、凹陷和局部异常;剖面曲线则可以显示光强沿某一方向的变化。通过这些结果,可以判断光束接近高斯分布、平顶分布还是环形分布,并发现热点、暗区、旁瓣、多峰及其他非对称结构。
图1 光斑强度分布图
测量光斑尺寸与形状
光斑边缘通常没有清晰的分界线,因此不能直接用尺子测量。光束质量分析仪可根据不同算法计算光斑直径。常用定义包括FWHM、1/e²和D4σ。FWHM是光强下降到峰值一半时对应的全宽;1/e²直径取峰值光强约13.5%处的宽度,常用于描述近高斯光束;D4σ根据整个光强分布的二阶矩计算,可反映非高斯成分、旁瓣和边缘能量,但对背景噪声及测量区域设置较为敏感。不同算法得出的直径可能并不相同,所以比较测量结果时,需要先确认使用的是FWHM、1/e²还是D4σ。
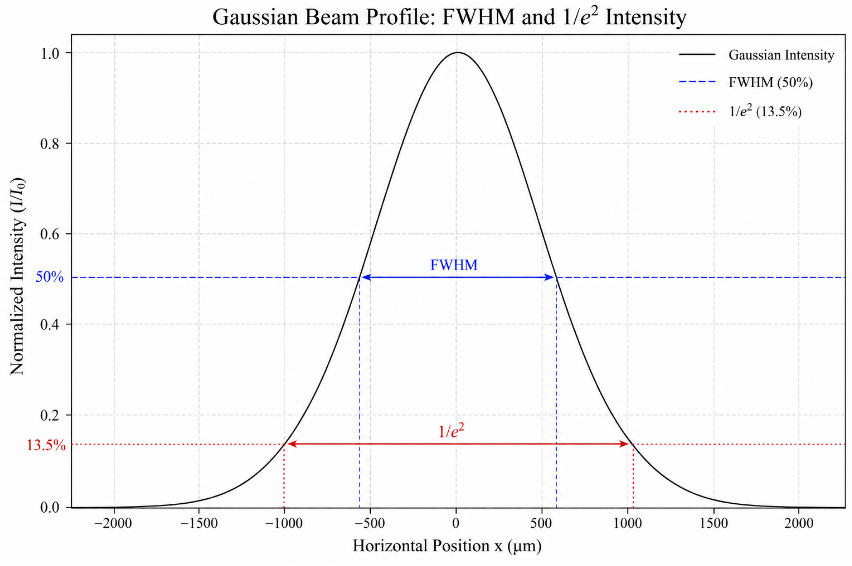
图2 高斯光束直径定义
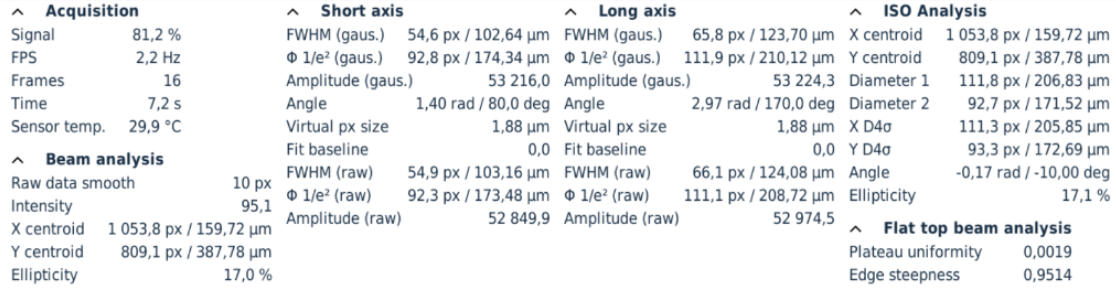
图3 光斑分析结果
除光斑直径外,仪器还可测量长轴、短轴、椭圆率和旋转角,用于描述光斑的几何形状及方向。部分软件还能计算圆度、均匀性和包围能量。对于平顶光束,可以分析中心区域是否均匀;对于环形光束,可以观察中心暗孔及环带宽度;对于多模光束,则可以识别峰值数量和不同光斑区域的能量分配。
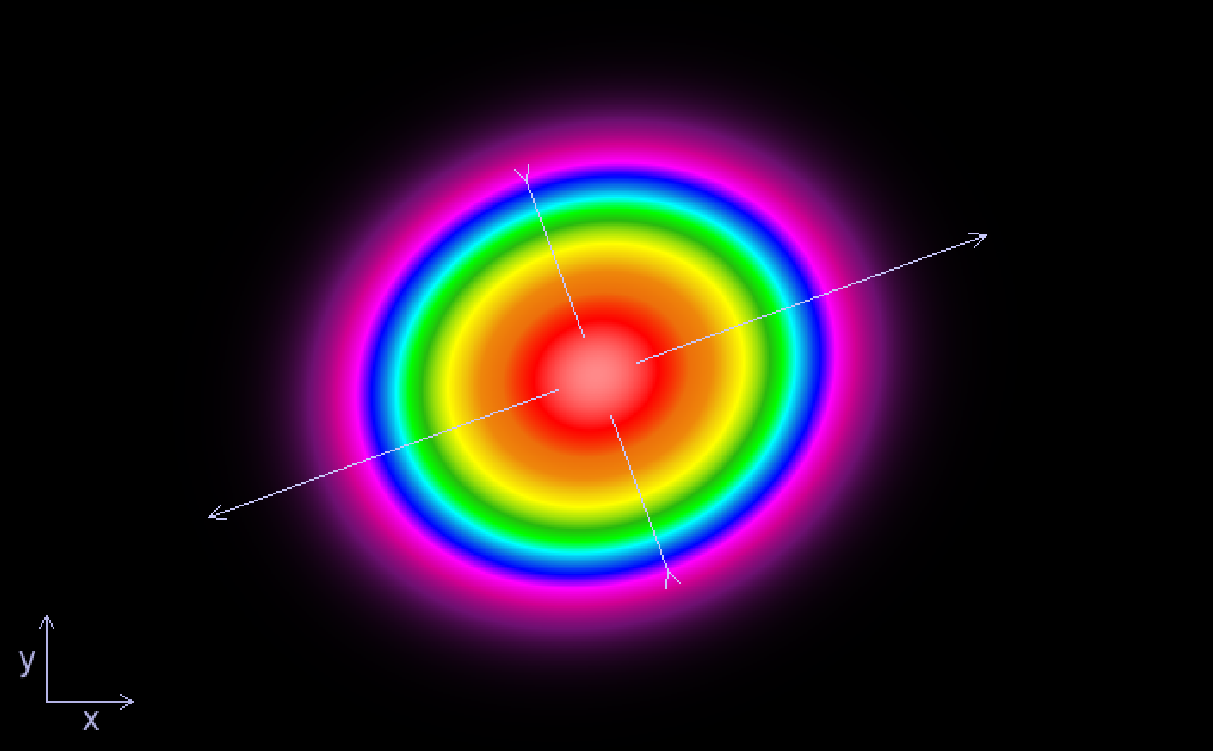
图4 短轴和长轴方向显示
监测光束的位置与变化
光束位置通常用峰值位置和质心位置描述。峰值位置是光强最高点所在的坐标,容易受到局部热点和噪声影响;质心位置由整个光斑的强度分布计算,更能反映光束能量的中心。两者明显偏离时,通常说明光斑存在不对称、旁瓣、局部强峰或多模结构。通过连续采集光斑数据后,仪器可以记录质心、峰值、光斑尺寸、椭圆率和相对强度随时间的变化,并绘制趋势曲线。这一功能尤其适用于分析光束漂移、指向抖动、光斑大小波动及形状变化。
分析光束的传播与聚焦性能
单个测量平面只能反映光束在当前位置的状态,无法完整说明其传播和聚焦能力。因此,分析传播性能时,需要在光束传播方向选择多个位置进行测量。实际测量中,通常先用透镜形成束腰,再由位移台带光束质量分析仪沿轴向移动,在焦点前后记录一组光斑尺寸。软件根据这些数据拟合出焦散曲线,由此即可计算出束腰大小、束腰位置、发散角、瑞利长度、BPP和M²等参数。
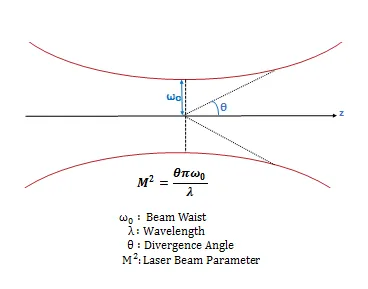
图5 M²计算方法
辅助测量与数据处理
光束质量分析的准确性还取决于软件对原始数据的处理。常见功能包括背景扣除、坏点修正、噪声过滤、饱和判断、自动曝光和曲线拟合。
背景扣除:是先在无激光或遮光条件下采集探测器的暗电流、环境光和固定背景信号,再将背景图从实际测量图像中扣除。这样可以减少环境光和探测器本底对光斑边缘的影响,避免把背景误判为光束的一部分。
坏点修正:主要针对探测器中响应异常的像素,包括始终输出高信号的亮点、几乎没有响应的暗点,以及响应明显偏离周围像素的异常点。软件通常通过出厂标定或背景检测建立坏点位置表,再利用相邻像素的信号对异常点进行替换或插值。
噪声过滤:是利用空间或时间上的信号特征,区分真实光束信号与随机噪声。例如,软件可以通过阈值判断、邻域平滑、连续帧平均或中值滤波,削弱孤立噪点和短时间随机波动,同时保留光斑的主要轮廓。饱和判断:可及时发现信号过强或过弱,避免探测器工作在不合适的范围。
自动曝光:可根据光强变化调节采集参数,快速获得合适的测量信号。曲线拟合:则通过数学模型分析光束剖面,计算束宽、中心位置等参数,并降低局部噪声对结果的影响。
对于复杂光束,软件通常允许用户手动或自动选择测量区域,排除无关杂散光,识别多个光斑,并对实测曲线进行高斯拟合或其他模型分析。
光束质量分析仪的类别
相机式光束分析仪
工作原理
相机式光束分析仪采用CCD、CMOS、InGaAs或其他面阵探测器接收激光。经过适当的衰减和成像后,光束投射到探测器表面,传感器中的每个像素记录对应位置的相对光强,软件再根据像素阵列重建光束截面的二维强度分布。
图6 CMOS传感器
主要优势
✅️能够获得真实的二维光强分布
相机式光束分析仪以像素为单位记录光强,因此能够保留光斑在X、Y方向上的空间信息。光斑是圆形还是椭圆形,中心是否有暗孔,顶部是否均匀,边缘是否出现旁瓣,图像中都可以清楚显示。
✅️测量结果直观,便于调试和判断
相机式光束分析仪可以同时显示二维、三维和剖面结果,能够直观看到光束形貌与参数之间的对应关系。例如,光斑图上的局部热点可能对应峰值偏移或均匀性下降,光斑形状的变化也可能与椭圆率、旋转角和质心变化相对应。
✅️适合实时观察和脉冲光束分析
相机式光束分析仪可以连续采集图像,实时观察光斑漂移、强度波动和形状变化。配置合适的曝光、触发和快门模式后,还可以测量连续激光、高重复频率脉冲激光以及单个脉冲。具备全局快门或外部触发功能的相机,可减少脉冲测量中的拖影和时间不同步问题。
✅️软件功能较为丰富
相机式分析软件通常支持背景扣除、噪声处理、坏点修正、自动或手动选区、峰值与质心计算、高斯拟合、多光斑识别、趋势记录和数据导出。对于多模或非高斯光束,合理设置测量区域和分析算法,可以减少杂散光、背景和无关区域对结果的影响。
使用限制
相机传感器的有效面积有限:光斑太大,可能超出探测器范围;光斑太小,又可能只覆盖几个像素,无法准确描述形状。遇到这类情况,通常需要使用缩束、扩束或投影成像系统,把光斑调整到合适的尺寸。
面阵传感器能够承受的光强有限:强光直接进入相机可能导致图像饱和、峰值失真,严重时会损坏像素。因此高功率测量通常需要衰减片、分光取样或其他隔离附件。衰减片表面质量、衰减均匀性和安装角度都会影响测量结果,不能只看衰减倍数。
测量结果依赖背景和校准:相机像素会受到暗电流、环境光、坏点和响应不一致的影响。如果没有正确扣除背景,光斑边缘可能被误认为是光束的一部分;如果传感器已经饱和,光斑峰值、质心和束宽都会发生偏差。
附件可能引入新的误差:扩束镜、缩束镜、投影系统等虽然可以扩大测量范围,但也可能带来像差、畸变、散斑和光轴偏移。
扫描狭缝式光束分析仪
工作原理
扫描狭缝式分析仪不是一次拍下整幅光斑,而是让一个很窄的狭缝逐步扫过光束。狭缝每移动到一个位置,只有一小部分光通过,后方的单点探测器记录此时的光强。将所有位置的信号连起来,就能得到光束在该方向上的强度剖面。
通常,仪器会分别沿两个正交方向扫描,得到X、Y方向的积分光强曲线,并据此计算光斑尺寸、位置、椭圆率和其他参数。软件可以把这些结果显示成二维或三维图,但这种图是由扫描数据重建或转换得到的,和相机式逐像素形成的真实二维图像不同。
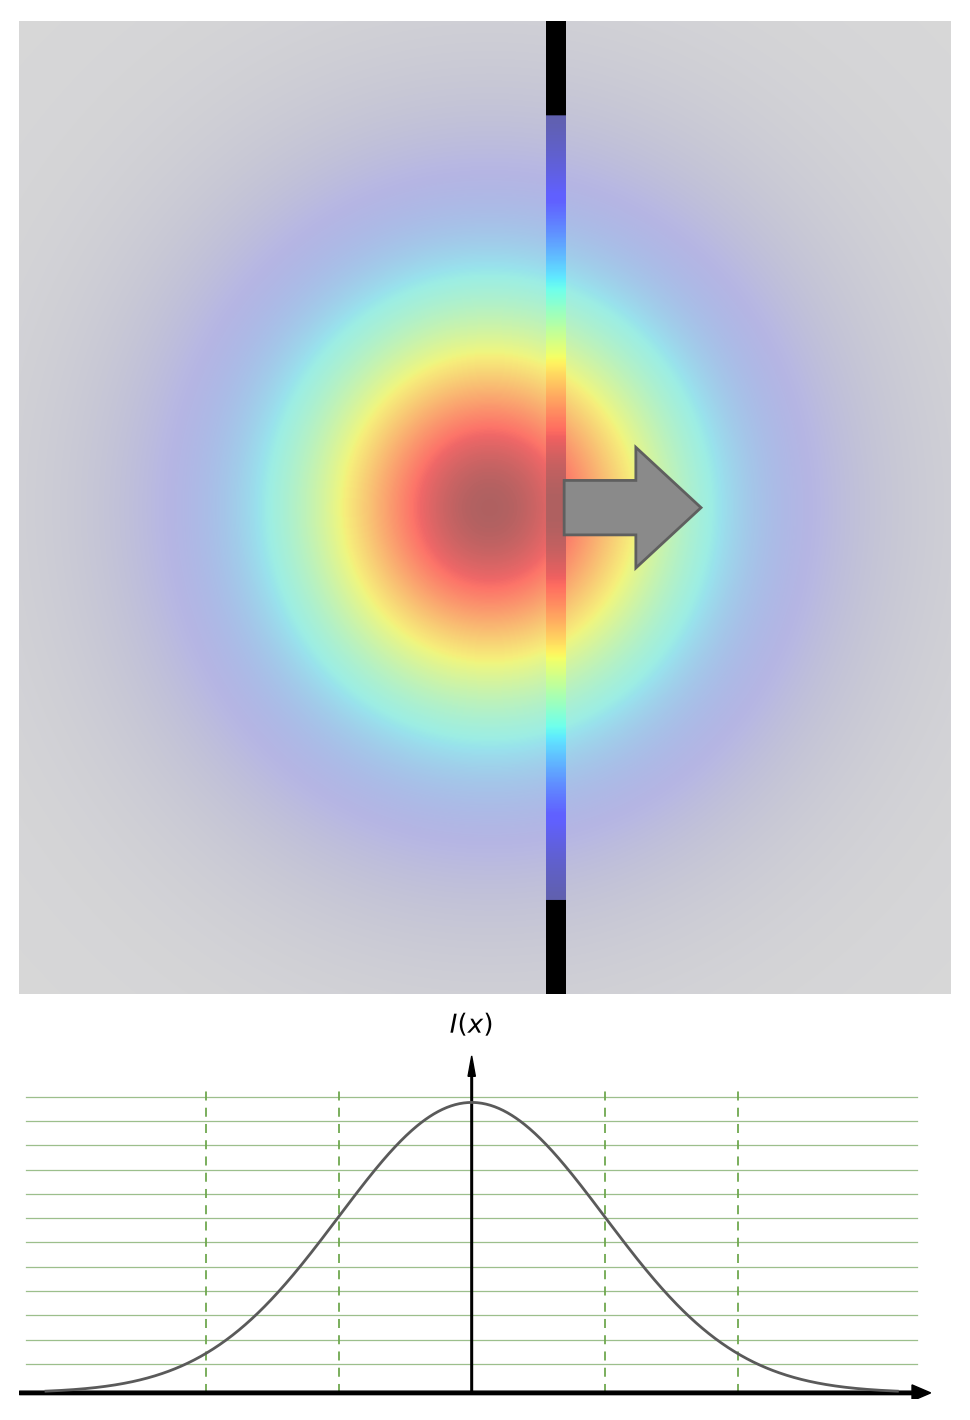
图7 狭缝原理示意
主要优势
✅️取样尺寸小,适合微小光斑
狭缝宽度和扫描步长可以设计得很小,空间取样尺寸通常小于普通面阵相机的像素尺寸。因此,在测量微米级光斑或焦点附近的小光斑时,扫描狭缝式不一定需要通过大倍率成像来放大光斑,能够减少成像系统带来的误差。
✅️动态范围较大
扫描狭缝式通常采用单点探测器接收经过狭缝的光信号。与面阵相机相比,单点探测器在弱光和强光之间通常可以保持更大的动态范围,适合测量强度变化较大的光束。通过调整探测器增益、狭缝宽度和扫描参数,可以在一定范围内兼顾信号灵敏度与测量速度。
✅️可以覆盖较宽的测量波段
扫描狭缝式光束分析仪可以根据测量波段更换硅、锗、InGaAs、热释电等不同类型的探测器。由于探测器不需要采用面阵结构,因此扫描式光束分析仪比较容易扩展到紫外、可见、近红外和部分红外波段。
✅️适合焦点和较高功率密度测量
狭缝只允许光束的一部分进入探测器,可以降低探测器接收的光功率。在配置合适的取样结构后,系统可以用于焦点附近的小光斑和较高功率密度光束的测量。对于某些高功率激光,扫描式结构比直接将光束投射到面阵传感器上更容易实现功率控制。
使用限制
积分测量会损失二维结构:狭缝经过光束时,探测器收到的是狭缝范围内所有光线的总和。这个过程保留了某一方向上的整体变化,却无法像相机那样知道每个横向位置的光强。因此,扫描狭缝式可以很好地测量宽度,但不一定能完整呈现光束内部的二维结构。
对椭圆光束的方向较敏感:如果狭缝的X、Y扫描方向没有与椭圆光束的长轴和短轴对齐,两个方向的测量结果可能无法准确反映实际椭圆率。只有当仪器的扫描轴与光束主轴对准,或系统具备足够的方向扫描能力时,才能较可靠地测量椭圆光束的几何特征。
难以识别平顶和环形结构:对于平顶光束,狭缝逐渐进入光斑时,随着通过狭缝的光量增加,积分曲线可能呈现类似穹顶的形状,从而无法准确反映光束顶部区域的均匀性。对于环形光束,狭缝经过中心时,环形两侧仍可能有光通过,中心暗孔容易被掩盖。因此,平顶、环形、多峰和其他复杂结构通常更适合采用相机式系统进行分析。
机械扫描速度有限:扫描狭缝式分析仪包含运动部件,测量速度受扫描行程、步长、机械响应和信号采集速度限制。测量过程中如果光束本身发生变化,扫描得到的不同位置数据可能并非来自同一时刻,最终结果会混入光束波动的影响。对于快速变化的光束和低重复频率脉冲,还需要特别考虑扫描速度、触发方式和重复频率。
狭缝宽度会影响空间分辨率:狭缝有实际宽度,测量结果相当于真实光强分布经过狭缝函数处理后的结果。狭缝过宽时,小光斑边缘会被平滑,测得的束宽可能偏大;狭缝过窄时,信号减弱,噪声和测量时间增加。因此,狭缝宽度、扫描步长和光斑尺寸之间需要匹配。
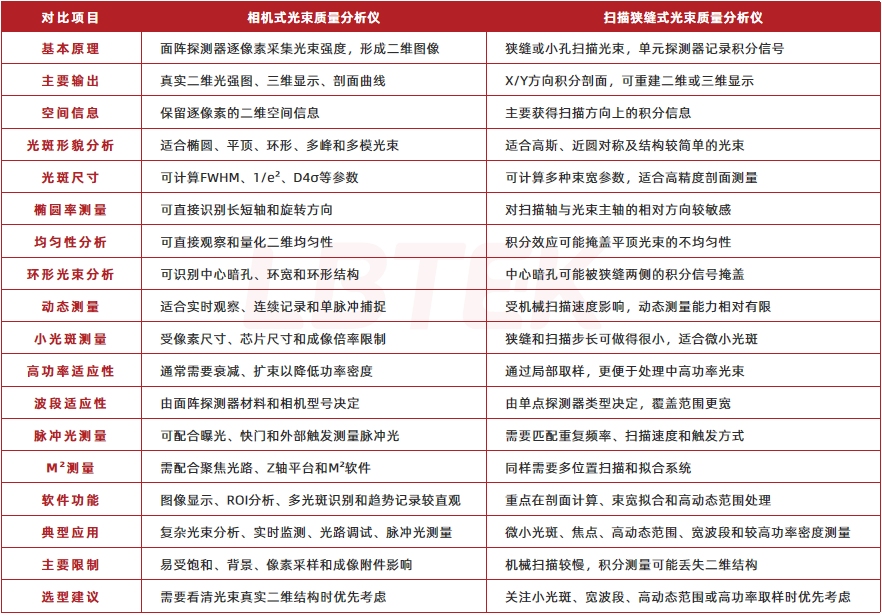
总结表
软件操作详解
以LBTEK BeamPro系列光束质量分析仪为例,它采用12 bit CMOS面阵传感器,可实时采集光束的二维强度分布,并通过STAR软件完成光斑显示、参数计算和数据统计。支持连续激光和脉冲激光测量,可进行背景与热像素处理,并根据实际光强自动调整曝光和增益。软件支持包括ISO方法在内的多种分析方式,同时提供客户端/服务器接口和网络远程控制功能,适合激光器检测、光路调整、光束整形评价及长期稳定性监测。
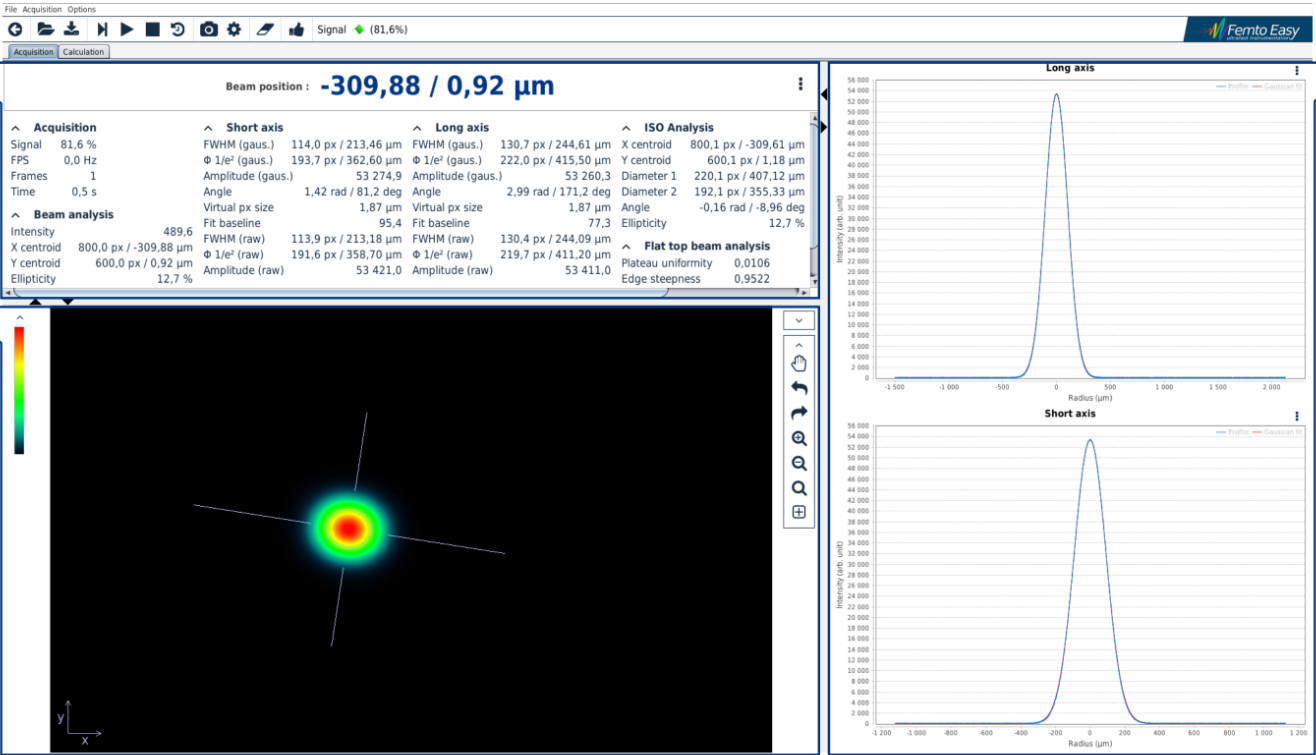
图8 BeamPro软件界面
LBTEK BMS系列光束质量测量仪则是面向科研与工业激光测量场景打造,支持用于1W以内光纤、半导体激光的聚焦与准直光斑在线监测与定量检测。该系列产品提供多档分辨率与感光靶面配置,光谱覆盖 190 ‑ 1750 nm,兼容紫外、可见光至近红外波段,感光芯片采用开窗处理工艺,抑制额外噪声,保障采样信噪比。设备标配 USB3.0 高速接口,数据传输稳定高效,可满足各类光束质量评估与光斑轮廓分析。
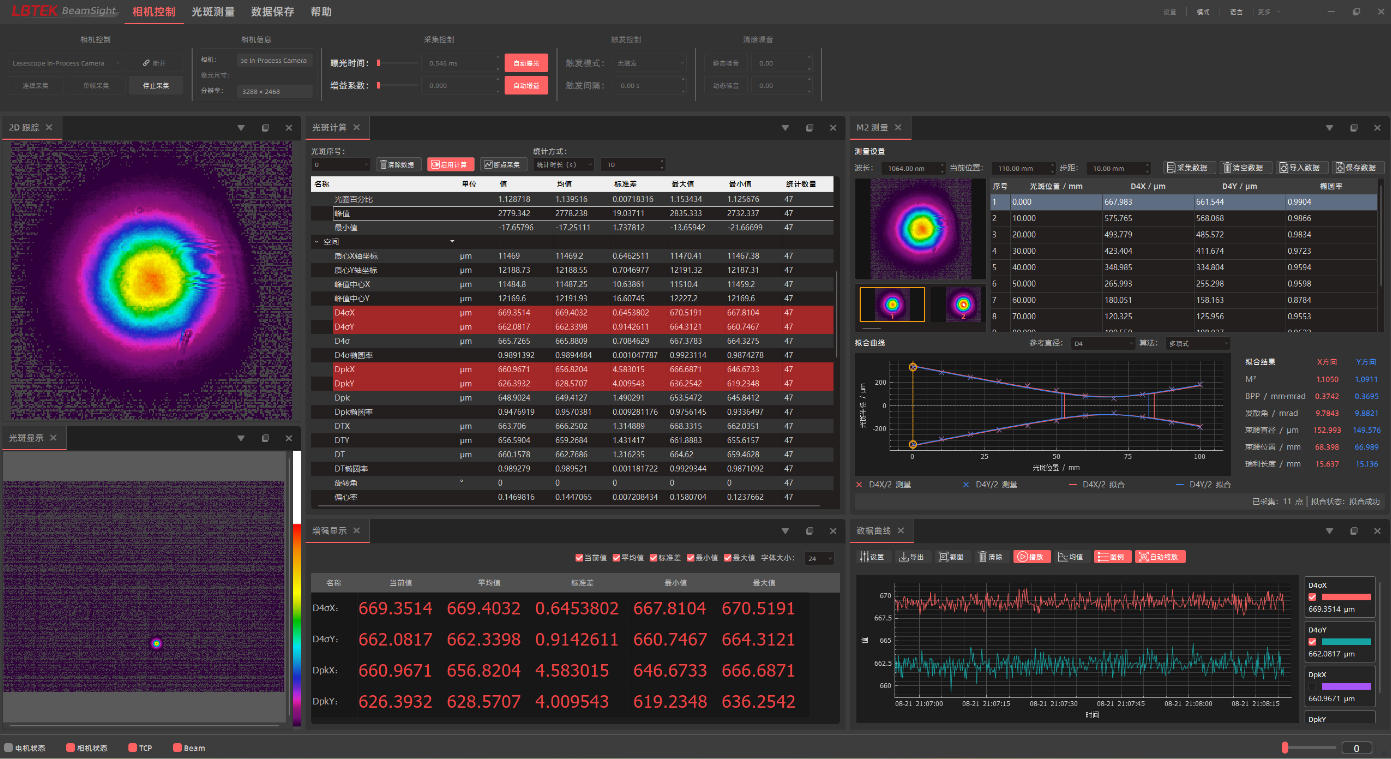
图9 BMS软件界面